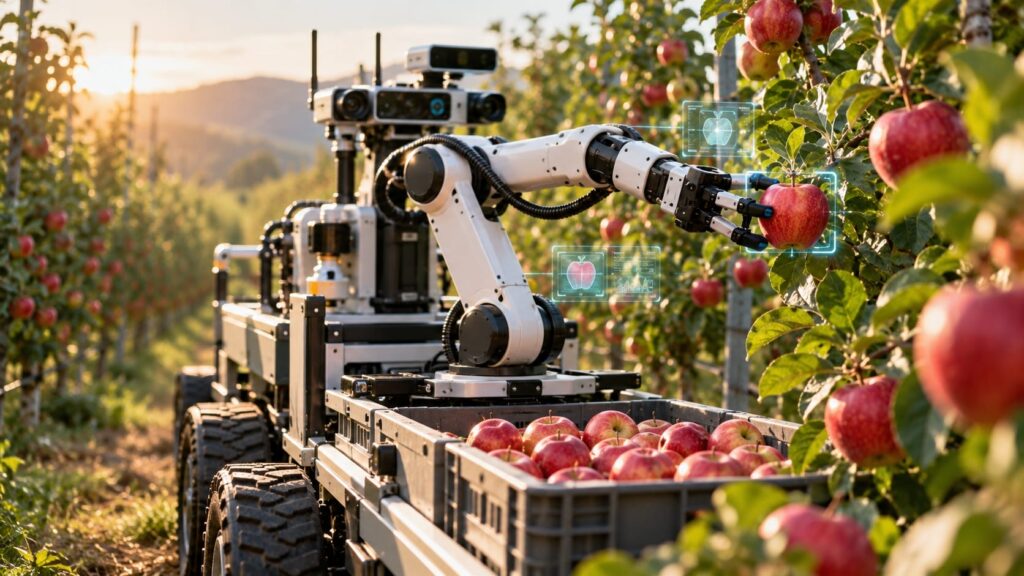
Cosecha autónoma: así funcionan los nuevos robots capaces de recolectar fruta sin dañarla
Durante más de un siglo, la recolección de fruta fresca se resistió a la mecanización: una frutilla madura, una manzana de exportación o un racimo de tomates exigen ojos entrenados y manos delicadas. Hoy esa frontera empieza a moverse.
La cosecha autónoma combina visión artificial, inteligencia artificial, brazos robóticos y navegación sin conductor para identificar el fruto maduro, desprenderlo con suavidad y depositarlo en el envase sin magulladuras.
En este artículo explicamos cómo funcionan los robots de cosecha que ya trabajan en huertos e invernaderos, qué resultados muestran en campo, cuánto cuestan, qué modelos de negocio están surgiendo y qué deberían considerar productores y responsables de políticas públicas antes de apostar por la cosecha robotizada.
1. Cosecha autónoma en 2026: resumen del estado actual
La cosecha autónoma de fruta dejó de ser una demostración de laboratorio y entró, aunque de forma desigual, en la fase comercial. En 2026 existen robots de cosecha que recolectan frutillas y tomates en invernaderos, sistemas de brazos o drones atados para manzanas y fruta de carozo, y máquinas para frambuesas que ya realizan ensayos comerciales.
Tevel opera sus Flying Autonomous Robots (FAR) en huertos de Estados Unidos, Italia y Chile; Dogtooth vende su quinta generación para frutillas; Four Growers ofrece el GR-100 para tomates; MetoMotion comercializa el GRoW junto a Ridder; Fieldwork despliega Fieldworker 1 bajo un programa de cosecha como servicio; y Organifarms ofrece demostraciones de su robot BERRY.
El avance decisivo no proviene de un único componente, sino de integrar visión artificial, inteligencia artificial, cámaras RGB-D o estéreo, sensores de fuerza y vacío, manipuladores adaptativos, planificación de trayectorias y navegación autónoma.
El desafío es especialmente difícil porque una fruta no está en una línea de montaje: cambia de tamaño y madurez, se mueve con el viento, queda oculta por hojas y ramas y debe desprenderse sin magullarla ni dañar la planta.
La motivación económica es clara. Según el Servicio de Investigación Económica del USDA, en 2024 el trabajo representó cerca de 40 centavos de cada dólar de gasto en efectivo en las explotaciones de cultivos especializados de Estados Unidos (frutales, nueces, hortalizas e invernaderos), casi tres veces el promedio de todas las granjas, que ronda el 15%.
En maíz, en cambio, apenas llega al 4%. Esa brecha explica por qué la cosecha robotizada se concentra precisamente en la fruta fresca.
2. Cómo funciona un robot de cosecha autónoma
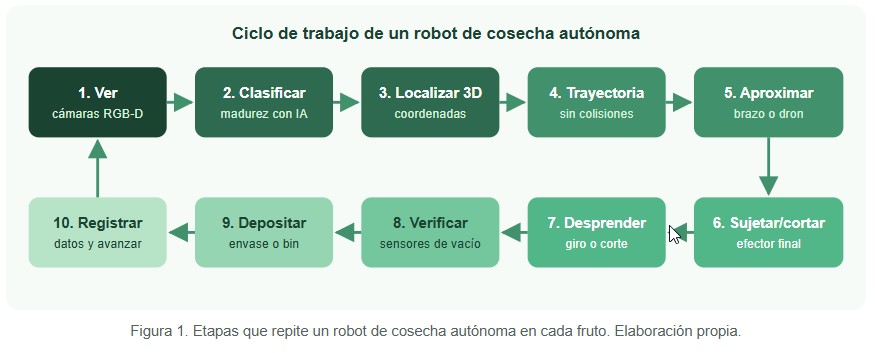
Aunque cada fabricante tiene su propia arquitectura, todos los sistemas de cosecha autónoma repiten un ciclo muy parecido, que puede resumirse así:
2.1. Percepción con visión artificial e inteligencia artificial
El ciclo comienza con la percepción. Cámaras RGB, estéreo o RGB-D observan las plantas y generan imágenes y, según el sensor, información de profundidad. Redes neuronales identifican los frutos, los separan del fondo y estiman cuáles están maduros.
El GR-100 de Four Growers utiliza cuatro cámaras estéreo; Tevel combina visión artificial, inteligencia artificial y fusión de datos para reconocer fruta, follaje, tamaño y madurez; y Fieldworker 1 añade información espectral para discriminar la maduración de las frambuesas, una fruta cuyo color engaña con facilidad al ojo humano.
2.2. Localización tridimensional del fruto
No basta con reconocer una manzana roja en dos dimensiones: el controlador necesita sus coordenadas tridimensionales y una estimación de qué hojas, ramas o frutos vecinos pueden interferir. Los sistemas experimentales más recientes combinan detectores de propósito general (los llamados modelos fundacionales), segmentación de imagen y estimación de profundidad.
El robot de manzanas desarrollado por Michigan State University y el USDA-ARS, por ejemplo, integra cámaras de tiempo de vuelo, modelos como Grounding-DINO y EfficientViT-SAM, y sensores de presión que confirman si se estableció correctamente el vacío de succión.
2.3. Planificación de movimiento sin colisiones
Después interviene la planificación de movimiento. El software calcula una trayectoria desde la posición actual del brazo hasta el fruto, evitando ramas, la estructura del cultivo, otros brazos y la propia máquina. Four Growers afirma que el planificador del GR-100 encuentra trayectorias libres de colisiones 34 veces más rápido que los algoritmos convencionales que usaba como referencia.
En investigación, el prototipo de manzanas de 2026 emplea trayectorias de séptimo orden limitadas en jerk, para evitar cambios bruscos de aceleración, y una función de barrera de control que actúa como capa adicional de seguridad.
2.4. Efector final: el contacto suave con la fruta
El contacto con el cultivo corresponde al efector final, probablemente la pieza más delicada de cualquier sistema de cosecha autónoma. Hay tres familias principales: succión, dedos blandos y corte del pedúnculo. Los materiales flexibles distribuyen la presión sobre un área mayor que una pinza rígida, mientras que la succión permite sujetar y rotar la fruta sin comprimirla.
Los resultados muestran que blando no significa automáticamente cero daño. Un gripper blando para manzanas, con cuatro dedos y una ventosa multimodo, registró en huerto natural un 75,6% de desprendimiento, un 70,77% de cosecha efectiva y un 4,55% de daño.
Otro diseño de la Washington State University, accionado por cables y de apenas 306 gramos, logró desprender el 87,5% de las manzanas sin dañarlas, con un costo de fabricación cercano a 30 dólares. Dogtooth y Organifarms, por su parte, evitan apretar la frutilla: cortan el pedúnculo sin tocar la baya, una estrategia ideal para una fruta tan sensible.
2.5. Navegación autónoma por el cultivo
Finalmente, la plataforma debe desplazarse por el cultivo. En invernaderos estructurados puede seguir rieles o pasillos predecibles; en huertos se combinan LiDAR, cámaras, odometría, unidades de medición inercial y, cuando es viable, GNSS con corrección RTK.
Bajo copas densas la señal satelital se degrada, por lo que el robot necesita localizarse respecto de troncos, postes y hileras. Un sistema desarrollado en la Universidad de Auckland para huertos de kiwi, basado en LiDAR 3D, completó más de 30 km de conducción autónoma con seguimiento de hileras, detección de finales y giros; una vez congelada la versión final del algoritmo, recorrió más de 10 km sin errores detectados.
3. Robots de cosecha autónoma comerciales y resultados en campo
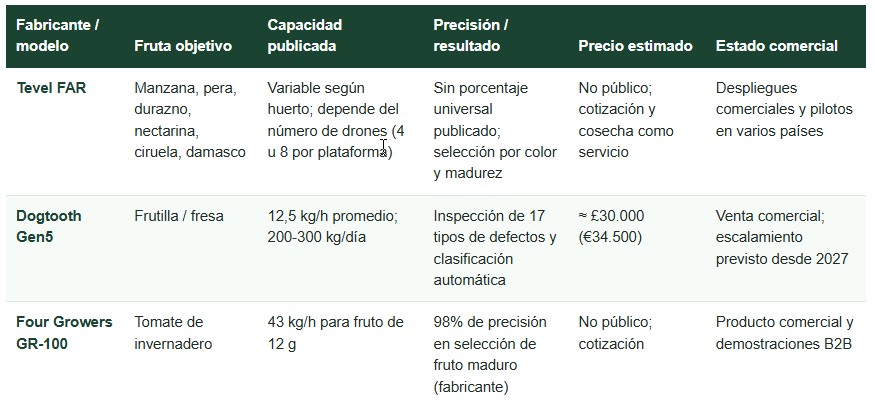
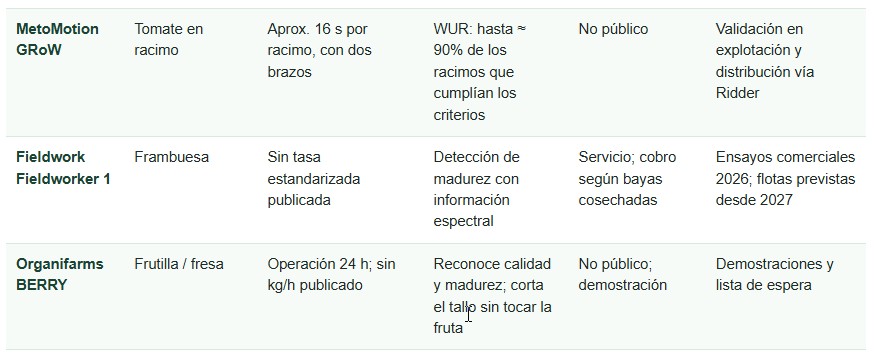
Antes de comparar, una advertencia: las cifras de distintos fabricantes no son directamente comparables. Precisión puede significar reconocer madurez, extraer los frutos disponibles o completar con éxito todo el ciclo; además, algunos rendimientos son promedios comerciales y otros, especificaciones del fabricante.
3.1. Comparativa de robots de cosecha
3.2. Chile: drones de Tevel en manzanos de Unifrutti
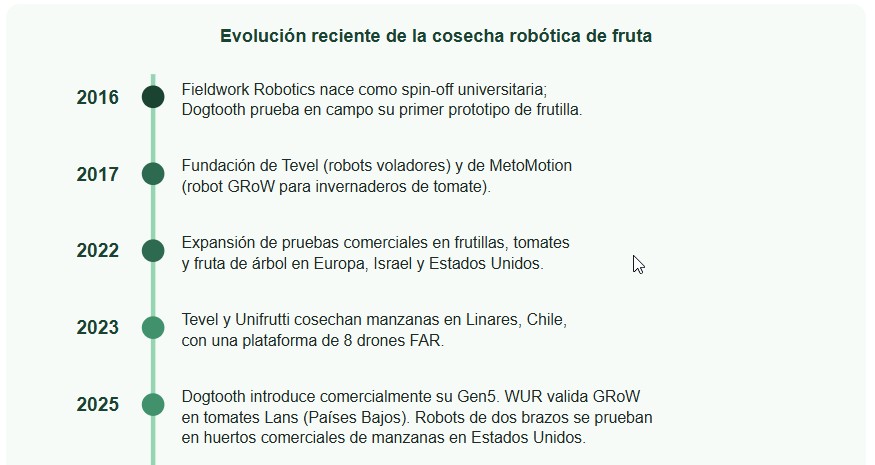
Chile ofrece uno de los casos más visibles de cosecha autónoma en fruta de árbol. Entre marzo y mayo de 2023, Unifrutti utilizó en sus huertos de Linares una plataforma de cosecha de Darwin Harvesting Group equipada con ocho FAR de Tevel.
En el campo Santa Elena, los drones detectaban la fruta, seleccionaban la suficientemente madura, la desprendían y la entregaban con cuidado a la plataforma terrestre. Los responsables del proyecto señalaron como meta que cada dron alcance aproximadamente la productividad de un trabajador.
Las manzanas recolectadas se enviaron a la planta de embalaje de Unifrutti para un análisis detallado, que según las empresas confirmó la capacidad del sistema para realizar cosecha selectiva y minimizar las magulladuras. Debe interpretarse como el resultado de una explotación concreta durante una fase de pruebas, no como una tasa de daño certificada para todos los huertos.
3.3. Frutillas: Dogtooth y la escala industrial
En frutillas británicas, Dogtooth está más cerca de un producto industrial repetible. Su Gen5 incorpora dos brazos y escanea las bayas desde varios ángulos mientras avanza por la hilera. Tras el corte, revisa cada fruto bajo iluminación controlada para detectar 17 tipos de defectos, como magulladuras o moho, antes de colocarlo en la caja.
El desempeño comunicado en 2026 es de unos 12,5 kg/h, frente a unos 24 kg/h de la cosecha manual, pero la máquina puede trabajar día y noche y producir entre 200 y 300 kg diarios.
Según la empresa, un operario mantiene funcionando unas 12 máquinas, aunque todavía debe ocuparse de cambiar cajas y mover los robots entre filas; se necesitan en promedio tres robots por hectárea.
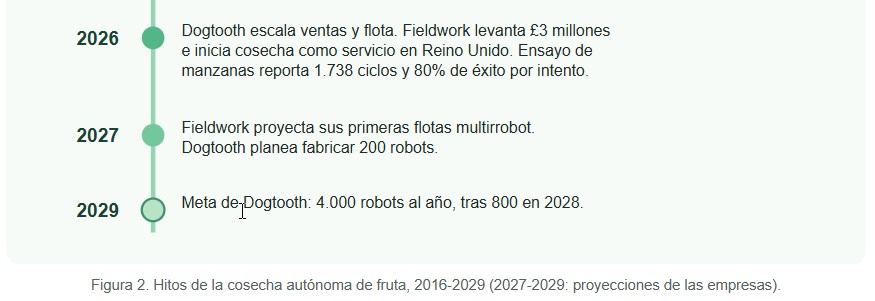
En Hugh Lowe Farms (Kent, Inglaterra), los robots han cosechado hasta 16 horas diarias, aprovechando la noche, y se ofrecen con un cobro por kilogramo comparable al de la recolección manual. La compañía planea escalar a 200 unidades en 2027, 800 en 2028 y 4.000 en 2029.
3.4. Tomates: la validación independiente de GRoW
MetoMotion aporta una valiosa verificación independiente. Wageningen University & Research (WUR) evaluó en 2025 el robot GRoW, desarrollado con Ridder, en la empresa de tomates Lans, en Países Bajos.
El robot cosechó hasta alrededor del 90% de los racimos que cumplían los criterios definidos, pero el resultado dependió mucho de la estructura de las plantas y del sistema de cultivo, y todavía necesitó supervisión de un operador. WUR desarrolló además un modelo de cálculo para explorar la viabilidad económica de estos robots según distintos escenarios.
Lección clave: no basta con mejorar el robot; muchas veces hay que diseñar el cultivo para que sea robotizable. La arquitectura de la planta influye tanto en el éxito de la cosecha autónoma como el software.
3.5. Investigación: el robot de dos brazos para manzanas
Como referencia del estado de la investigación, el sistema modular de dos brazos apilados verticalmente desarrollado por Michigan State University y el USDA-ARS, evaluado durante la temporada 2025 en dos huertos comerciales y publicado en 2026, acumuló 1.738 ciclos de brazo, con un 80% de éxito por intento y 7,53 segundos por ciclo.
Los ensayos incluyeron variedades como Envy y Nicoter, en estructuras de eje alto y muro frutal. Los autores identifican el follaje denso como el principal desafío pendiente, y el equipo reconoce que en huertos de Michigan menos uniformes la tasa de cosecha osciló entre 60% y 80%. Es una evidencia mucho más controlada que una afirmación comercial, aunque sigue siendo un prototipo.
4. Costos y modelos de negocio de la cosecha autónoma
La principal dificultad para comparar costos es que casi todos los fabricantes de equipos grandes cotizan caso por caso. Dogtooth es una excepción: en 2026 comunicó un precio cercano a £30.000 por unidad Gen5, con un retorno estimado de unos dos años bajo sus propios supuestos de utilización.
Esa cifra no debe extrapolarse a un robot multibrazo para huertos, cuya infraestructura y escala son radicalmente distintas. En la práctica, la cosecha robotizada se ofrece bajo cuatro fórmulas.
4.1. Compra directa
Conviene cuando hay suficiente superficie, una temporada larga y capacidad técnica para mantener una alta utilización. La métrica correcta no es solo el precio de adquisición, sino el costo total por kilogramo comercializable, que incluye mantenimiento, electricidad, supervisión, tiempo fuera de servicio, logística, repuestos y depreciación.
4.2. Leasing o arrendamiento estacional
Traslada parte del desembolso inicial a pagos periódicos y ajusta mejor la financiación al ciclo agrícola. Sin embargo, entre los fabricantes analizados las tarifas públicas de leasing son escasas y suelen negociarse directamente. Cualquier presupuesto presentado como precio típico de Tevel, GR-100 o GRoW sin una cotización actualizada debe tratarse con cautela.
4.3. Cosecha como servicio (Harvesting-as-a-Service)
Es el modelo más interesante para acelerar la adopción de la cosecha autónoma, porque el productor paga por resultados y no asume el riesgo tecnológico. Tevel ha ofrecido sus robots como servicio de recolección bajo planes plurianuales y explora alianzas con empresas que prestan el servicio en determinadas regiones, compartiendo ingresos.
Dogtooth cobra por kilogramo. Fieldwork, que en abril de 2026 levantó 3 millones de libras, fabrica robots de producción para un programa de dos años de cosecha como servicio con Place UK en Norfolk y en Littywood Farm (Stafford), y prevé ensayos en Portugal y Australia. En su modelo, la empresa conserva la propiedad de los robots y cobra según el número de bayas recolectadas.
4.4. Servicio por hora o por turno
Es conceptualmente similar al alquiler de maquinaria con soporte técnico, pero en cosecha resulta menos atractivo que cobrar por producción: el agricultor asume más riesgo si la máquina pierde tiempo por follaje, averías o fruta difícil de alcanzar. Por eso, en los casos públicos examinados predominan los cobros por kilo, tonelada o baya, que ofrecen al productor un costo predecible por fruto.
5. Ventajas, límites y barreras de la cosecha robotizada
5.1. Ventajas técnicas y laborales
La ventaja técnica fundamental de la cosecha autónoma es la consistencia. Un robot aplica siempre el mismo criterio de color o madurez, registra cada fruto y trabaja de noche con iluminación adecuada, cuando las temperaturas más bajas favorecen la vida poscosecha. Tevel almacena datos como peso, tamaño, color, ubicación y momento de recolección; Dogtooth cuenta las bayas en cada estado de maduración para estimar el rendimiento futuro.
También hay una ventaja laboral importante: automatizar tareas repetitivas o físicamente exigentes alivia los déficits estacionales y desplaza el trabajo hacia supervisión, mantenimiento, logística y análisis de datos. La FAO concluye que la automatización puede elevar la productividad, la resiliencia y la calidad y reducir el trabajo pesado, pero advierte que su adopción desigual también puede ampliar las brechas entre productores.
5.2. Límites técnicos y la paradoja económica
La principal desventaja técnica sigue siendo el mundo no estructurado. Una mano humana sabe apartar una hoja, sostener un racimo, ajustar la fuerza si la fruta está más blanda y cambiar de estrategia en una fracción de segundo.
El robot debe inferir todo eso mediante sensores. La variabilidad de iluminación, viento, oclusiones, ramas, frutos superpuestos y diferencias varietales hace que los porcentajes de laboratorio rara vez se reproduzcan exactamente en cada explotación.
Existe además una paradoja económica. Los robots de cosecha son más rentables donde hay mucho trabajo que sustituir, pero los cultivos son estacionales: un activo caro que opera solo unas semanas al año tiene un bajo factor de utilización.
Esto incentiva flotas que se trasladan entre regiones, máquinas capaces de cosechar varias especies y modelos de servicio compartido. Tevel ya declara compatibilidad con manzanas, duraznos, damascos, nectarinas, ciruelas y peras, lo que apunta en esa dirección.
5.3. Impacto ambiental
Aquí la conclusión debe ser prudente. Las plataformas eléctricas eliminan emisiones locales durante la cosecha, y la selección precisa evita recolectar producto inmaduro o de baja calidad, lo que reduce el desperdicio.
Pero robotización no equivale automáticamente a menor huella ambiental: la fabricación, las baterías, el consumo eléctrico y la tasa de utilización también cuentan.
La FAO sostiene que la automatización digital puede mejorar la eficiencia en el uso de recursos, siempre que el diseño tecnológico, el contexto y las políticas lo acompañen.
5.4. Barreras para pequeños y medianos productores
Para la agricultura familiar, las barreras son todavía mayores: financiación, conectividad, electricidad fiable, alfabetización digital, servicio técnico local e incompatibilidad entre la infraestructura existente y las necesidades geométricas del robot.
El informe de la FAO sobre automatización, basado en 27 estudios de caso, identifica precisamente la baja alfabetización digital, la falta de infraestructura y las limitaciones financieras como los obstáculos centrales para una automatización inclusiva.
6. Recomendaciones para agricultores y políticas públicas
6.1. Cómo evaluar un piloto de cosecha autónoma
Para un productor, la pregunta correcta no es cuántos frutos recoge el robot por hora, sino cuál es el costo por kilogramo vendible durante la semana más difícil de la cosecha. Un piloto serio de cosecha autónoma debería medir:
- Porcentaje de extracción de frutos maduros e intentos exitosos.
- Kilogramos por hora efectivos, incluidos tiempos muertos.
- Calidad de la fruta 24 a 48 horas después, cuando aparecen magulladuras invisibles al momento de cosechar.
- Horas de parada, supervisión humana, energía y repuestos.
- Proporción de fruta que todavía requiere recolección manual.
La diferencia entre el 98% de precisión de madurez declarado para el GR-100 y el 90% de racimos elegibles conseguido por GRoW en la validación de WUR muestra por qué no debe compararse una métrica de percepción con una de cosecha completa.
6.2. Diseñar un cultivo robotizable
Conviene evaluar el cultivo como parte del sistema robótico. Frutillas en mesas elevadas, tomates con arquitectura homogénea o manzanos conducidos en muro frutal son mucho más accesibles para cámaras y brazos que las copas densas e irregulares.
El resultado de WUR y los problemas de oclusión señalados por el proyecto estadounidense de manzanas respaldan esta estrategia. La buena noticia, según Hugh Lowe Farms, es que con Dogtooth no hace falta plantar variedades especiales: basta con que la fruta quede bien expuesta.
6.3. Qué exigir en un contrato de servicio
Cuando la tecnología aún no está probada en una variedad y configuración concretas, el servicio por kilo o tonelada, o el leasing estacional, reduce el riesgo frente a comprar el activo.
Los contratos deberían establecer disponibilidad mínima, quién paga desplazamientos y reparaciones, umbral aceptable de daño, criterio de madurez, propiedad de los datos, soporte técnico durante el peak de cosecha y un mecanismo de compensación si no se alcanza la capacidad prometida.
6.4. Políticas públicas y transición laboral
Para los gobiernos, subsidiar indiscriminadamente la compra de robots sería menos eficaz que financiar demostraciones independientes, capacitación, infraestructura digital, crédito compartido y acceso a maquinaria como servicio.
La FAO recomienda un entorno habilitante que combine educación, infraestructura y financiación, y advierte que abaratar artificialmente la automatización mediante subsidios puede generar desempleo donde la mano de obra rural abunda.
La política laboral tampoco debería partir del supuesto de sustitución inmediata. El escenario visible en 2026 es híbrido: GRoW aún necesita supervisión, Dogtooth requiere una persona que gestione varias máquinas y la logística, y Fieldwork habla de complementar a los trabajadores mientras escala sus flotas.
La transición hacia la cosecha robotizada demanda formación en operación robótica, mantenimiento electromecánico, visión artificial y gestión de datos.
7. Línea de tiempo: de los prototipos a las flotas
El desarrollo reciente muestra una transición desde sistemas experimentales hacia servicios de cosecha y flotas comerciales de robots de cosecha:
8. Preguntas frecuentes sobre cosecha autónoma: así funcionan los nuevos robots capaces de recolectar fruta sin dañarla
¿Qué es la cosecha autónoma de fruta?
Es la recolección de fruta mediante robots que, sin conductor, detectan con cámaras e inteligencia artificial los frutos maduros, los desprenden con un efector suave y los depositan en envases, registrando datos de cada pieza.
¿Cómo evitan los robots dañar la fruta?
Usan efectores de succión, dedos blandos o corte del pedúnculo, trayectorias sin movimientos bruscos y sensores de presión. Algunos, como Dogtooth, cortan el tallo sin tocar la frutilla.
¿Qué frutas pueden cosechar hoy los robots?
Frutillas, tomates de invernadero, frambuesas y fruta de árbol como manzanas, peras, duraznos, nectarinas, ciruelas y damascos, con distintos niveles de madurez comercial según el cultivo.
¿Cuánto cuesta un robot de cosecha?
La mayoría se cotiza caso a caso. Dogtooth Gen5 cuesta cerca de £30.000 por unidad; otros fabricantes prefieren cobrar por kilo, tonelada o baya cosechada bajo modelos de cosecha como servicio.
¿Hay robots de cosecha autónoma en Chile?
Sí. En 2023, Unifrutti cosechó manzanas en Linares con una plataforma de ocho drones FAR de Tevel, uno de los primeros despliegues de este tipo en Sudamérica.
9. Conclusión
La evidencia disponible en 2026 apunta a una transformación real, pero gradual. Los robots de cosecha ya recolectan fruta comercialmente sin dañarla, gracias a la integración de visión artificial, inteligencia artificial, efectores suaves y navegación autónoma.
Sin embargo, aún no resuelven todas las variaciones que una persona maneja de forma intuitiva: el follaje denso, la arquitectura irregular de las plantas y la estacionalidad siguen limitando su rendimiento y su rentabilidad.
La frontera tecnológica se ha desplazado desde la pregunta de si un robot puede arrancar una fruta hacia cuestiones más exigentes: cuánto cosecha durante toda una temporada, qué porcentaje llega a primera categoría, cuántas personas necesita para supervisarlo y cuánto cuesta cada kilogramo que efectivamente entra al envase.
Para el productor, la vía más prudente pasa por pilotos bien medidos, cultivos diseñados para la máquina y contratos de cosecha como servicio que compartan el riesgo. Para los gobiernos, por capacitación, infraestructura y acceso inclusivo.
Los sistemas que respondan bien a esas cuatro preguntas, rendimiento, calidad, autonomía y costo, serán los que conviertan la cosecha autónoma de una curiosidad tecnológica en maquinaria agrícola cotidiana.
10. Referencias
- Tevel Aerobotics Technologies. Technology. https://www.tevel-tech.com/technology/
- Fruit Growers News (2023). Unifrutti deploys Tevel's flying robots to harvest apples. https://fruitgrowersnews.com/news/unifrutti-deploys-tevels-flying-robots-to-harvest-apples/
- Future Farming. Tevel's flying autonomous robots to start harvesting. https://futurefarming.com/tech-in-focus/drones/tevels-flying-autonomous-robots-to-start-harvesting
- Good Fruit Grower. Automation advancements in apple harvesting. https://goodfruit.com/automation-advancements-in-apple-harvesting-video/
- Dogtooth Technologies. Robots. https://dogtooth.tech/robots/
- Future Farming (2026). Strawberry picking robot Dogtooth ready for practical use. https://www.futurefarming.com/crop-solutions/strawberry-picking-robot-dogtooth-ready-for-practical-use/
- HortiDaily. "This kind of technology has been a long time coming" (Hugh Lowe Farms). https://hortidaily.com/article/9640005/this-kind-of-technology-has-been-a-long-time-coming
- Ingenia. Robots in the field. https://ingenia.org.uk/articles/robots-in-the-field/
- Four Growers. GR-100 Robotic Harvesting Technology. https://fourgrowers.com/products/robotic-harvesting-technology/
- MetoMotion. GRoW. https://metomotion.com/
- IoT World Today. Agricultural robot picks tomatoes, gathers crop data. https://iotworldtoday.com/robotics/agricultural-robot-picks-tomatoes-gathers-crop-data
- Hemming, J., Bijlaard, M., den Bakker, J., Tummers, J. y van der Valk, O. (2025). NPPL-R Validatieonderzoek GRoW tomaten-oogstrobot. Wageningen Plant Research. https://research.wur.nl/en/publications/nppl-r-validatieonderzoek-grow-tomaten-oogstrobot/
- Fieldwork Robotics. https://fieldworkrobotics.com/
- FarmingUK (2026). £3m boost puts raspberry-picking robots on track for UK farm rollout. https://www.farminguk.com/news/3m-boost-puts-raspberry-picking-robots-on-track-for-uk-farm-rollout_68466.html
- UK Private Capital (2026). Fieldwork Robotics showcases Agri-Tech Innovation to Charlotte Cane MP. https://www.ukprivatecapital.co.uk/resource/fieldwork-robotics-showcases-agri-tech-innovation-to-charlotte-cane-mp.html
- Republic Europe. Fieldwork Robotics: modelo Harvesting-as-a-Service. https://europe.republic.com/fieldwork-robotics
- Organifarms. BERRY. https://www.organifarms.de/product
- Zhu, K., Lammers, K., Arunachalam, C., Zhang, K., Lu, R. y Li, Z. (2026). A Modular Dual-Arm Apple Harvesting Robot with Enhanced Field Performance. arXiv. https://arxiv.org/pdf/2606.14089
- Zhu, K. et al. (2025). Advancement and Field Evaluation of a Dual-arm Apple Harvesting Robot. arXiv. https://arxiv.org/html/2506.05714v1
- Fresh Fruit Portal (2026). USDA's next-gen apple robot targets 80 percent picking rate. https://www.freshfruitportal.com/news/2026/01/23/next-gen-apple-robot/
- Wang, X., Kang, H., Zhou, H., Au, W., Wang, M. Y. y Chen, C. Development and evaluation of a robust soft robotic gripper for apple harvesting. https://researchprofiles.canberra.edu.au/en/publications/development-and-evaluation-of-a-robust-soft-robotic-gripper-for-a/
- HortiDaily (2024). Robotic gripper for automated apple picking developed (Washington State University). https://www.hortidaily.com/article/9635273/robotic-gripper-for-automated-apple-picking-developed
- Universidad de Auckland. Robots for Kiwifruit Harvesting and Pollination (tesis doctoral). https://researchspace.auckland.ac.nz/handle/2292/50469
- USDA Economic Research Service. Specialty crop farms had the largest share of cash expenses on labor relative to other farm types in 2024. https://www.ers.usda.gov/data-products/charts-of-note/115125
- FAO (2022). El estado mundial de la agricultura y la alimentación 2022: Aprovechar la automatización de la agricultura para transformar los sistemas agroalimentarios. https://openknowledge.fao.org/items/1648db8e-f586-4524-b53a-f11e31c0d36a
- FAO, Sala de prensa (2022). El estado mundial de la agricultura y la alimentación (2022): Aprovechar la automatización para transformar los sistemas agroalimentarios. https://www.fao.org/newsroom/detail/FAO-state-of-food-and-agriculture--SOFA-2022-automation-agrifood-systems/es